Insights
DAIM Insight
인사이트와 함께 제조·물류 혁신의 새로운 흐름을 경험하세요.
Opening
로봇은 움직이는데, 공장은 왜 달라지지 않을까요?
지난 화의 마지막에 이런 질문을 드렸습니다.
"로봇이 이렇게 늘어나고 있는데, 공장은 정말 더 똑똑하고 효율적으로 운영되고 있을까요?"
최근 공장 자동화를 검토하는 여러 기업들과 이야기를 나누다 보면 흥미로운 공통점을 하나 발견하게 됩니다. 대부분의 기업들은 "자동화를 어디서부터 어떻게 시작해야 할지 모르겠다"는 고민을 먼저 이야기합니다. 그래서 일단 로봇을 한두 대 도입해 POC(Proof of Concept)부터 시작합니다. 전시회나 데모에서 본 성능을 현장에서 직접 확인해 보고 싶은 마음도 큽니다.
그런데 시간이 지나면 고민의 방향이 조금씩 달라집니다.
"로봇이 움직이고 있는데, 공장 전체는 왜 기대만큼 달라지지 않을까요?"
몇 대를 어떤 역할로 운영해야 가장 효과적인지, 공장 전체의 흐름은 어떻게 바뀌어야 하는지에 대한 고민보다는 로봇 한 대의 성능이나 구매 가격이 의사결정의 중심이 되는 경우가 적지 않습니다. 결국 본격적인 운영 단계에 들어가도 일부 작업자의 부담은 줄었지만, 기대했던 수준의 생산성 향상으로 이어지지 않는 사례도 적지 않습니다. 물론 모든 기업이 그렇다는 이야기는 아닙니다. 하지만 최근 현장에서 반복적으로 들리는 고민이라는 점은 분명해 보입니다.
왜 이런 일이 벌어질까요?
오늘은 실제 제조 현장에서 가장 자주 마주하는 자동화의 페인 포인트를 함께 살펴보려고 합니다.
Key Highlights
자동화의 성과를 가로막는 세 가지 핵심 문제
-
Key Highlight 01
부분 자동화로 인한 병목 이동과 공장 전체 생산성 향상의 한계
-
Key Highlight 02
이기종 로봇 간 조율 부족에 따른 교착·정체와 현장 개입
-
Key Highlight 03
변화 대응이 어려운 시스템으로 인한 숨은 비용과 업체 종속
Trend
DAIM Thoughts
자동화, 기대했던 그림은 왜 나오지 않을까요?
하드웨어 중심 자동화가 마주한 4가지 현실적인 한계
① 부분 최적화 - 로봇은 들어왔는데 공장은 그대로입니다.
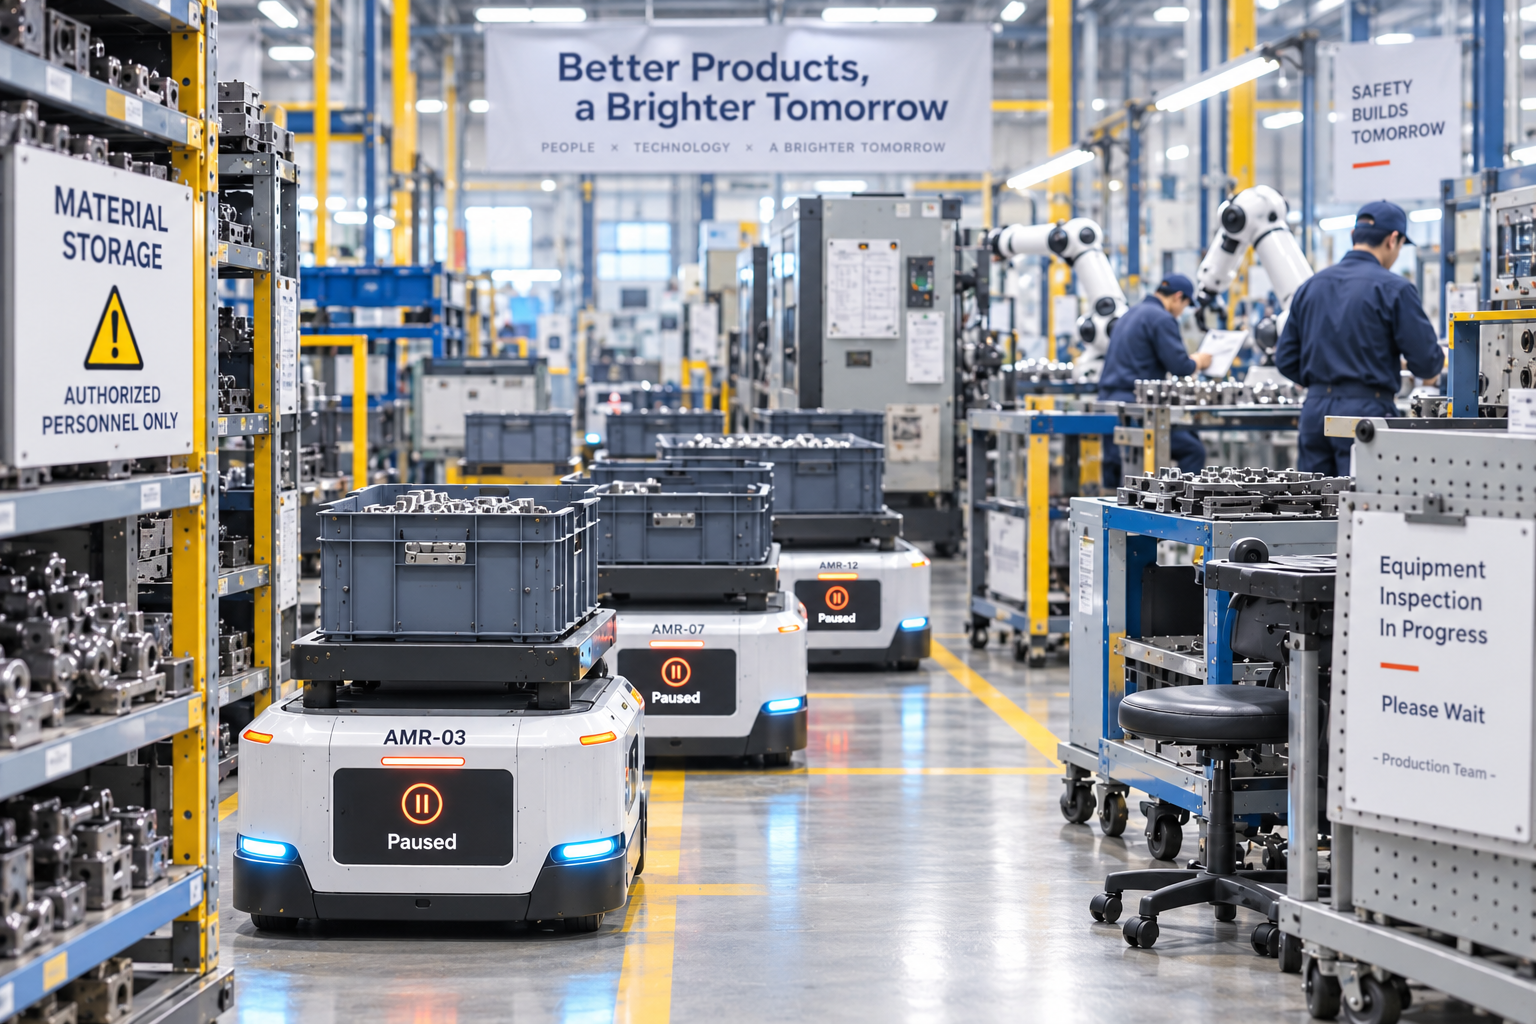
물류 자동화를 처음 시작하는 기업들은 대개 가장 시급한 구간부터 손을 댑니다. 예를 들어 사람이 가장 힘들어하는 공정 끝단에 AMR을 한두 대 투입하거나, 특정 창고 구간만 자동화하는 방식이죠. 이 자체는 잘못된 접근이 아닙니다. 실제로 해당 구간의 작업 속도는 일정 부분 빨라지긴 합니다.
하지만 여기서 예상하지 못한 일이 자주 생깁니다. AMR은 자재를 빠르게 옮기는데, 다음 검사 공정이 이를 받아주지 못하는 거죠. 검사 공정을 개선하면 이번에는 포장 공정 앞에 자재가 쌓입니다. 병목이 사라진 것이 아니라 공장 안에서 계속 자리를 옮기는 것입니다.
결국 개별 로봇이 일부 작업자가 힘들어하는 일을 대신해 주며 성과를 보이기도 하지만 공장 전체의 생산성은 기대만큼 올라가지 않습니다.
예를 들어 공장에서는 다음과 같은 일이 반복되곤 하죠.
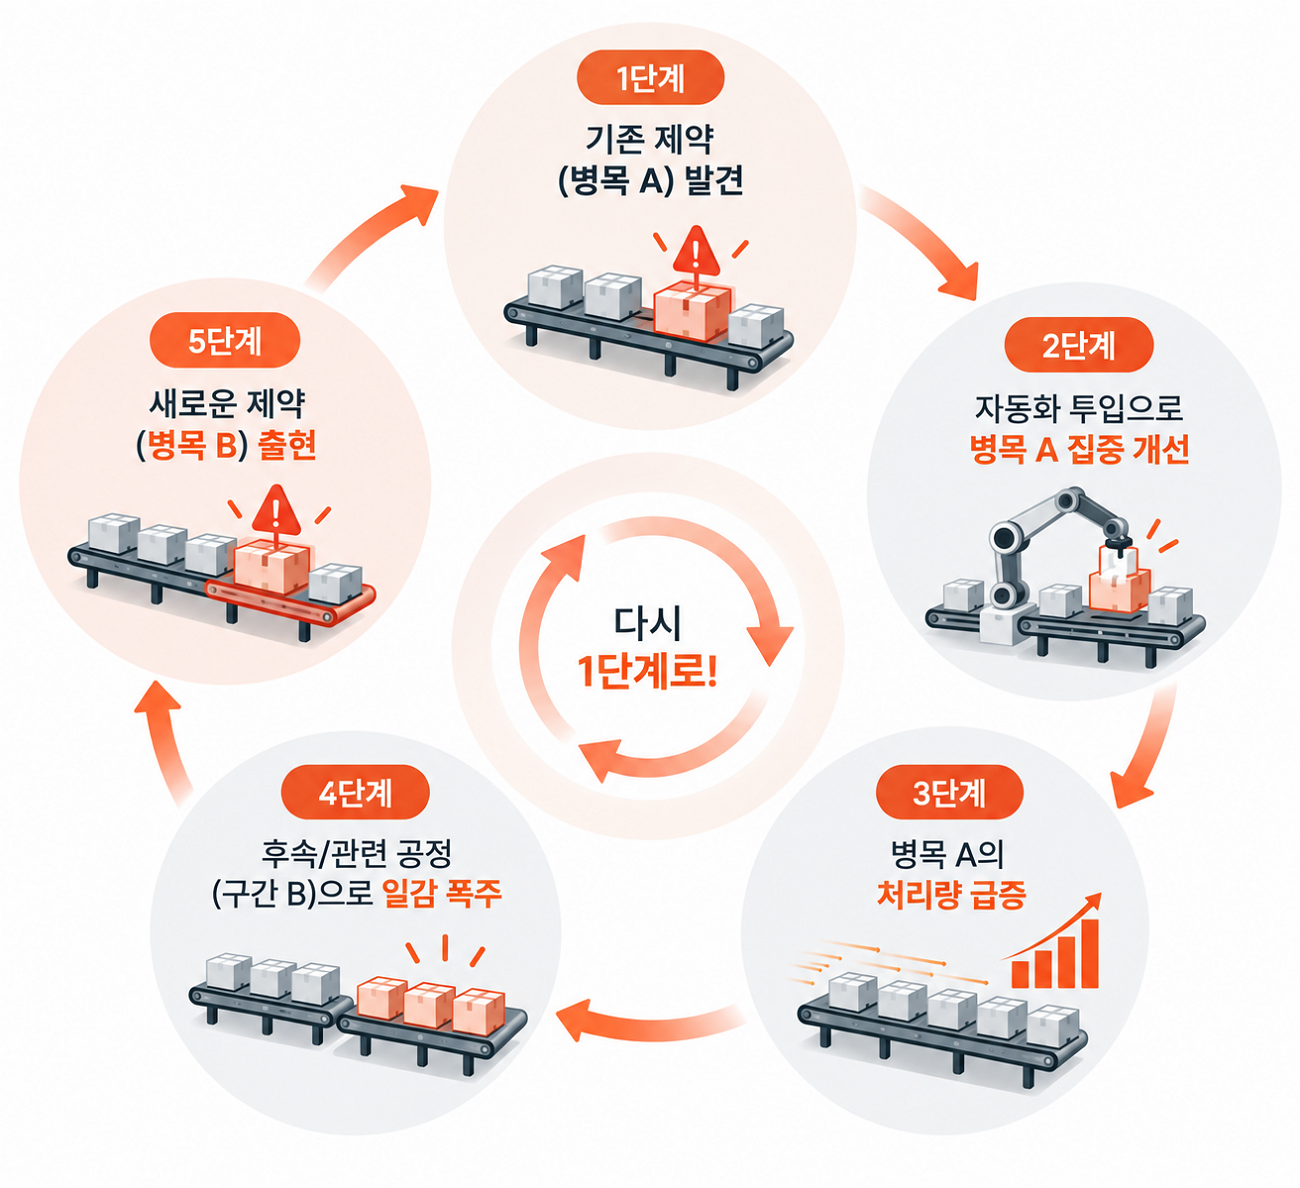
물론 이러한 개선을 반복하면 장기적으로는 생산성이 점진적으로 향상될 수 있습니다. 하지만 공장 전체를 하나의 흐름으로 바라보지 않으면, 개별 공정만 따라가는 개선은 예상보다 훨씬 많은 시간과 비용을 필요로 하게 됩니다.
② Deadlock - 로봇이 늘어날수록 길이 막히기 시작합니다.
현장의 규모가 확장되고 공정이 고도화될수록 기업들은 자연스럽게 각기 다른 브랜드와 목적을 가진 로봇들을 혼용하게 됩니다. 예를 들어 이송 속도가 빠른 A사의 AMR과 무거운 팔레트를 높이 쌓아야 하는 B사의 무인지게차(AGF)가 같은 작업 공간 내에서 섞이는 상황입니다.
이때 기술적 한계가 명확히 드러납니다. 서로 다른 제조사의 로봇들은 통신 표준과 관제 레이어가 달라 정면으로 마주쳤을 때 상대 로봇의 위치나 의도를 인지하지 못합니다. 결국 폭 3미터의 좁은 주행 통로 한가운데서 두 로봇이 서로 양보하지 않고 멈춰 서 버리는 `교행 정체(Deadlock)` 현상이 빈번하게 일어납니다. 시스템이 실시간 변수를 통제하지 못해, 결국 작업자가 현장에 직접 들어가 로봇을 수동으로 치워야 하는 비효율이 반복됩니다.
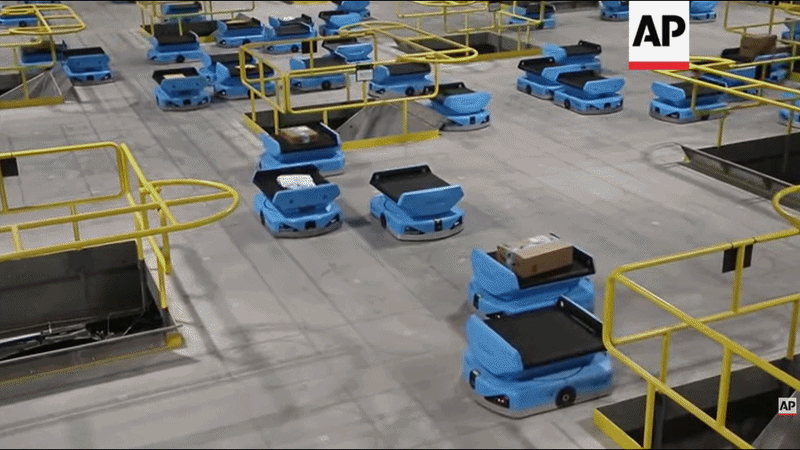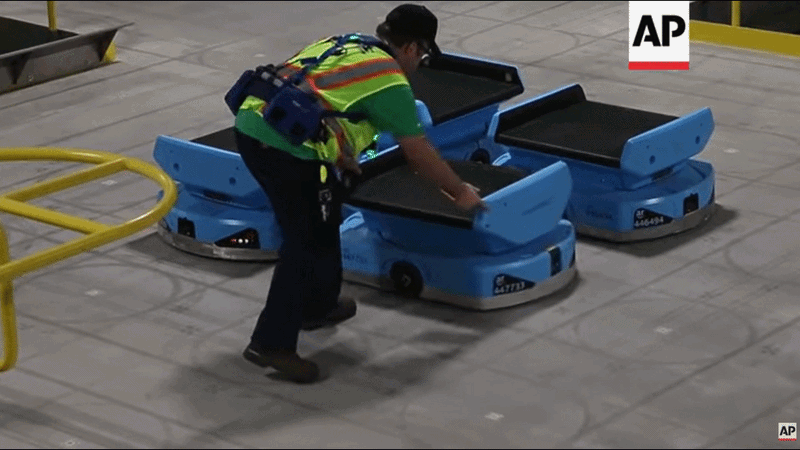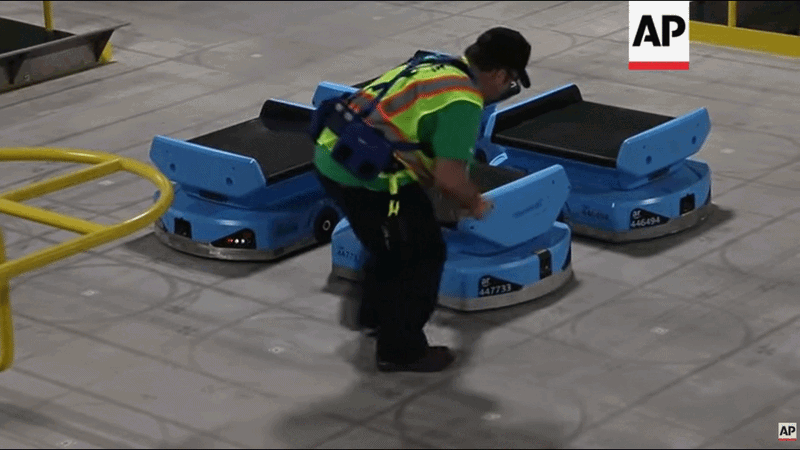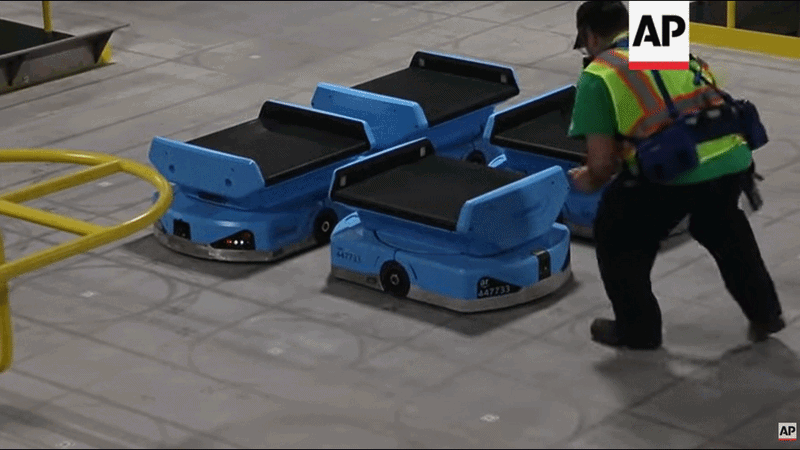
■ 로봇이 많아질수록 ‘교통정리’가 중요해지는 이유
출처: AP Archive, 「Robots may be workers` slog as warehouses automate」
Amazon 물류센터에서 작업자가 로봇의 이동을 제어하고 정체를 해소하는 실제 현장입니다. 다수의 로봇이 동시에 움직이는 환경에서는 경로가 서로 얽히며 교착(Deadlock)이나 정체가 발생할 수 있어, 이를 조율하는 통합적인 운영·관리가 중요합니다.
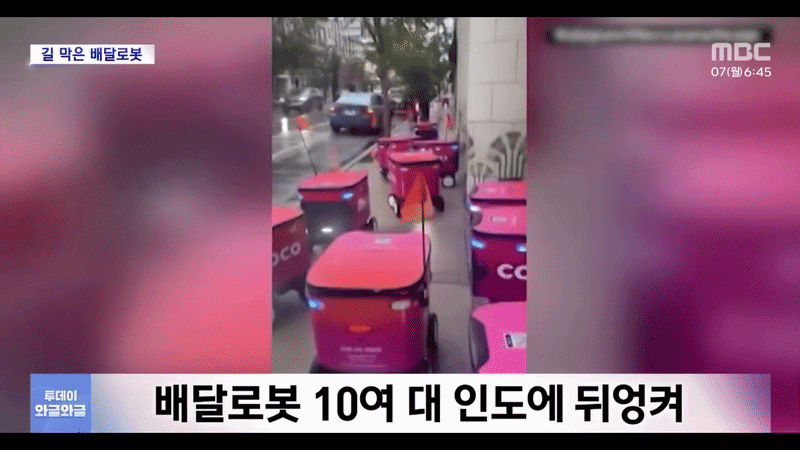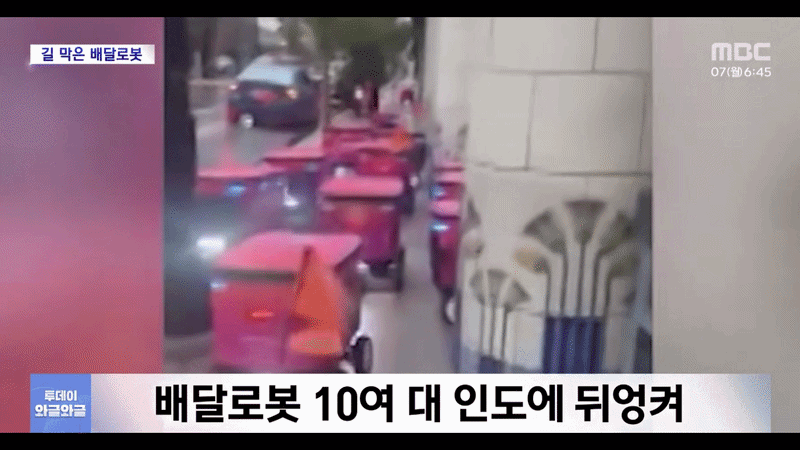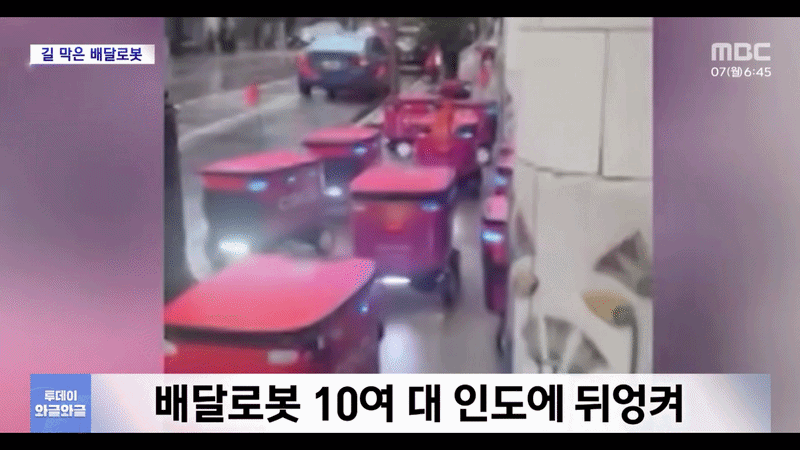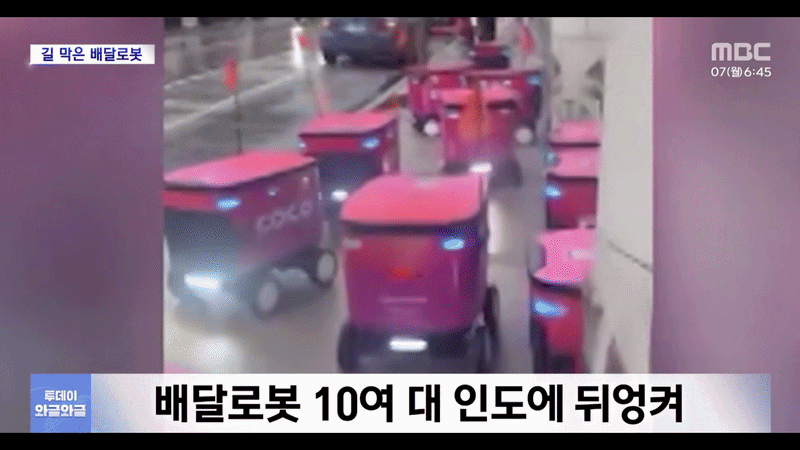
■ 로봇은 자율주행하는데, 왜 한곳에 모였을까?
출처: MBC 뉴스투데이, 「배달 로봇 10여 대 인도에 뒤엉켜」
제조 현장은 아니지만, 미국 시카고에서 배달 로봇 10여 대가 경로 시스템 오류로 한곳에 몰린 사례입니다. 개별 로봇의 자율주행 성능뿐 아니라, 다수의 로봇을 안정적으로 조율하고 운영하는 시스템의 중요성을 보여줍니다.
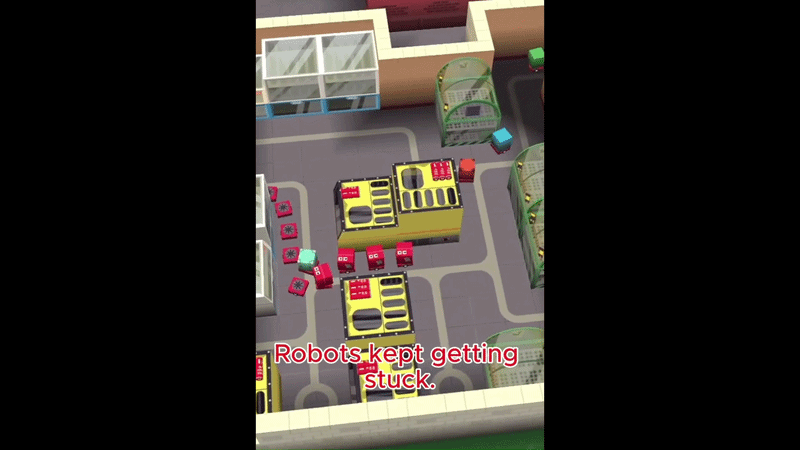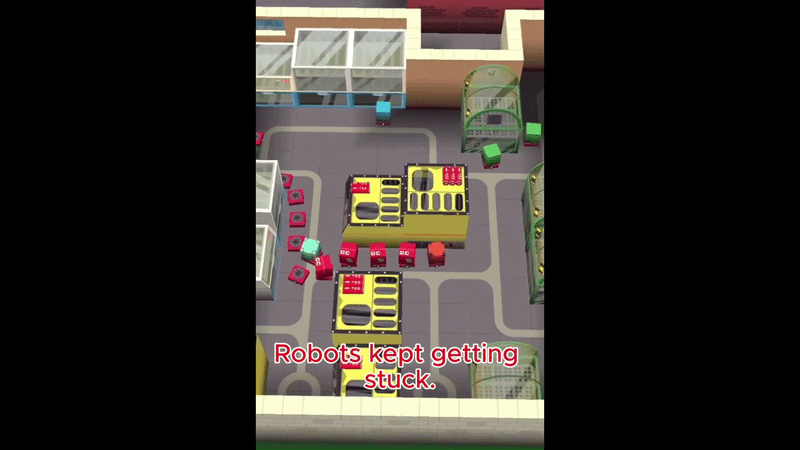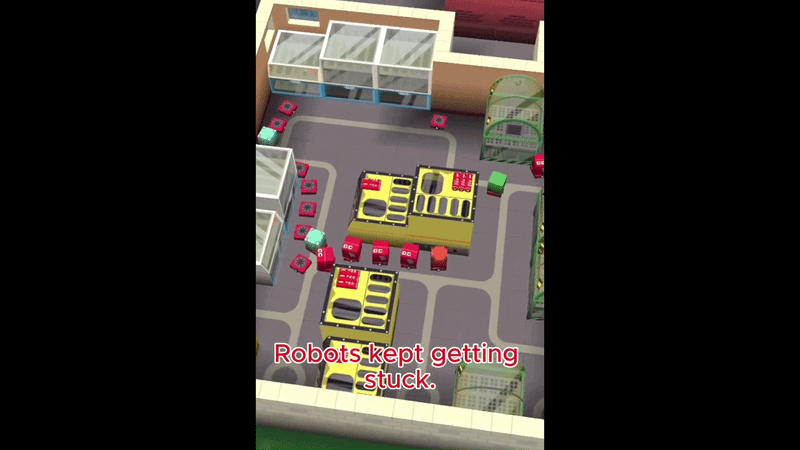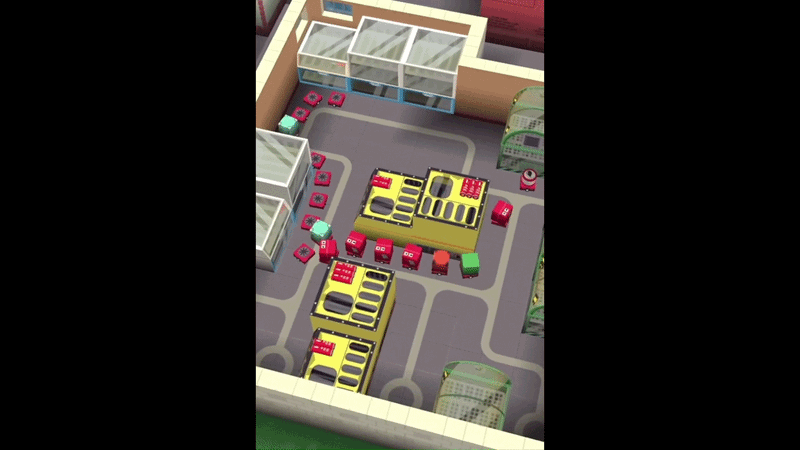
■ 길은 있는데, 로봇은 왜 움직이지 못할까?
출처: YouTube, Short Story Games, 「My Robots Created a Traffic Jam」
시뮬레이션 속 로봇들이 서로의 이동 경로를 막아 더 이상 움직이지 못하는 모습입니다. 여러 대의 로봇이 동시에 움직이는 환경에서는 각 로봇이 개별적으로 경로를 찾아도 서로의 이동을 방해하며 교착(Deadlock)이 발생할 수 있습니다.
③ 숨은 비용(Hidden Cost) - 눈에 보이지 않는 비용이 지속 발생합니다.
제조 현장은 생각보다 자주 변합니다. 신제품이 출시되고, 생산량이 바뀌고, 라인이 조금만 이동해도 물류 동선도 함께 바뀝니다. 문제는 많은 자동화 시스템이 `처음 설치한 환경`을 기준으로 만들어져 있다는 점입니다.
실제로는 라인을 조금만 바꿔도
[주행 맵을 다시 만들고] ➔ [엔지니어를 부르고] ➔ [프로그램을 수정하고] ➔ [운영을 멈추는] 과정이 반복됩니다.
이 과정에서 발생하는 라인 중단 시간과 추가적인 기술 공임비는 로봇을 처음 구매할 때는 미처 계산하지 못했던 중복 투자가 되어 기업에 지속적인 비용 부담으로 돌아옵니다. 처음에는 보이지 않던 이런 비용들이 시간이 지날수록 쌓이게 되는 거죠.
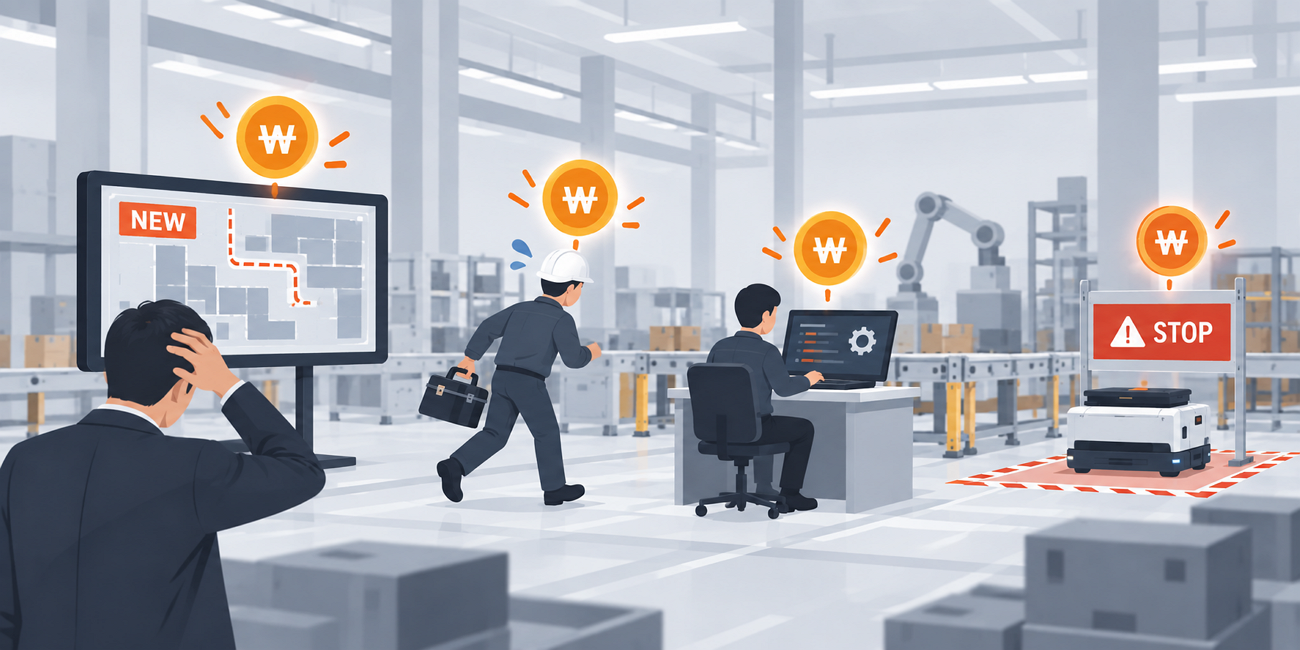
현장에서는 이를 두고 "로봇보다 엔지니어를 더 자주 부른다" 는 농담이 나오기도 합니다.
④ Vendor Lock-in - 나중에는 선택권이 줄어듭니다.
앞에서 이야기한 문제들을 줄이기 위해 처음부터 한 제조사의 로봇과 관제 시스템을 통째로 도입하는 기업들도 있습니다. 초기에는 분명 장점이 있습니다. 같은 제조사의 로봇과 소프트웨어를 사용하니 구축도 비교적 쉽고, 유지보수도 하나의 창구에서 받을 수 있습니다. 여러 업체를 조율해야 하는 부담도 적죠.
하지만 공장은 시간이 지나면서 계속 변해야 합니다. 만드는 물건이 고도화되거나 변경될 때 공장은 변해야 하죠. 그리고 작금의 AI 또는 피지컬 AI를 기반으로 생산성을 극대화하기 위해 자율 운영 공장으로 변신을 꾀해야만 미래 경쟁력을 확보할 수 있기도 합니다.
이렇게 되면 새로운 생산라인이나 셀이 생기기도 하고, 더 적합한 성능을 가진 다른 회사의 자동화 설비나 로봇을 추가하고 싶을 수도 있습니다.
문제는 바로 이때부터 시작됩니다. 기존 시스템이 특정 제조사의 기술과 인터페이스에 맞춰 구축되어 있으면, 새로운 로봇을 연결하는 데 예상보다 훨씬 많은 시간과 비용이 발생합니다. 경우에 따라서는 같은 제조사의 장비를 계속 선택할 수밖에 없거나, 기존 시스템을 크게 다시 구축해야 하는 상황도 생기는 것이죠. 처음에 선택한 편안함이, 시간이 지나면서 오히려 공장의 유연성을 제한하는 요소가 되는 것입니다.
실 사례를 소개해 보죠. 자동차 부품을 생산하는 A사가 있습니다. A사는 물류 자동화를 시작하면서 B사의 AMR과 관제 시스템을 함께 도입했습니다. 초기 구축은 순조로웠고, 생산성도 일정 부분 개선되었습니다. 2년 후 생산량이 증가하면서 무거운 엔진 부품을 운반할 무인지게차(AGF)를 추가하려고 했습니다. 여러 제품을 비교해 보니 C사의 장비가 성능과 가격 모두 더 적합했습니다.
하지만 예상치 못한 문제가 생겼습니다. 기존 관제 시스템이 B사의 장비를 중심으로 설계되어 있어 C사의 장비를 쉽게 연동할 수 없었던 것입니다.
결국 A사는 두 가지 선택지 앞에 놓였습니다.
① 기존 시스템과 호환되는 B사의 장비를 추가 구매
원하는 요구사항을 완전히 충족하지 못하고 성능도 다소 아쉽지만, 기존 시스템을 그대로 유지할 수 있습니다.
② 원하는 C사의 장비를 도입하고 관제 시스템을 재구축
원하는 장비를 선택할 수 있지만, 기존 관제 시스템까지 다시 구축해야 합니다.
자동화 설비를 도입할 때는 예상하지 못했던 비용과 시간이 뒤늦게 발생한 것입니다.
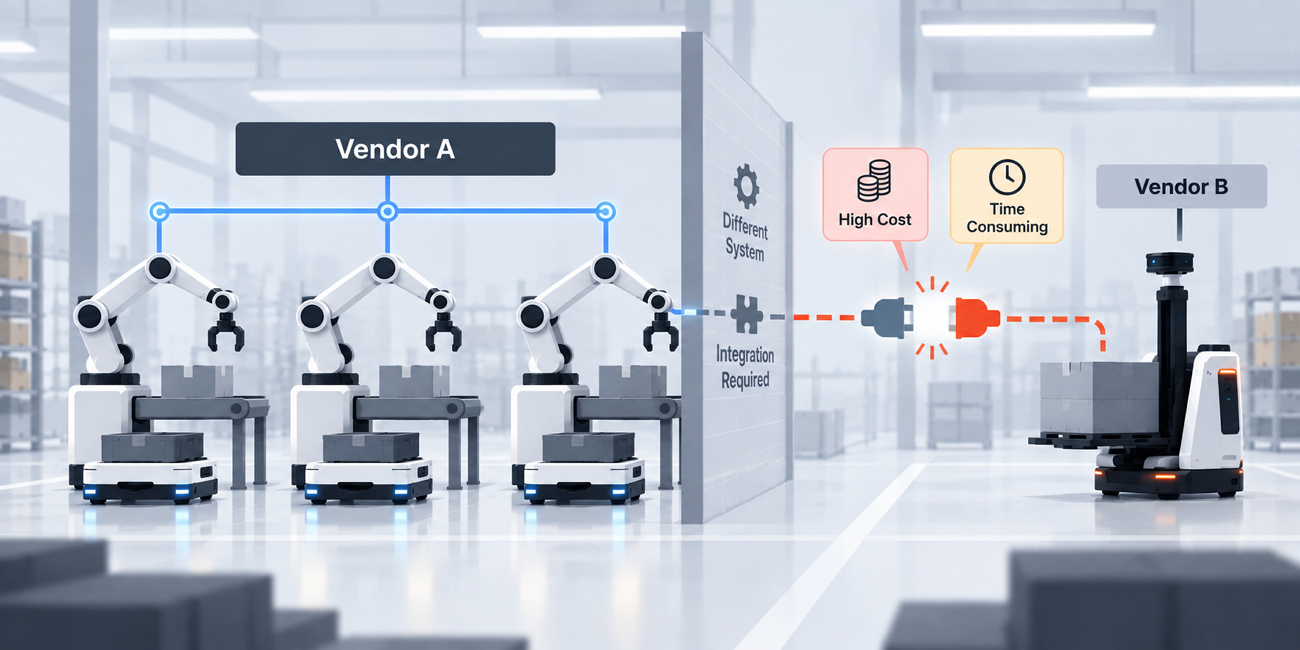
결국 문제는 `로봇`이 아니라 `운영`이었습니다.
앞에서 살펴본 네 가지 한계는 서로 다른 문제처럼 보이지만, 공통점이 하나 있습니다.
부분 최적화로 병목이 계속 이동하는 문제도, 여러 로봇이 서로 길을 막아서는 Deadlock도, 라인이 바뀔 때마다 반복되는 숨은 비용도, Vendor Lock-in으로 인한 유연성 부족도 모두 `개별 로봇은 움직이고 있지만 공장 전체는 하나의 시스템처럼 움직이지 못한다`는 데서 시작됩니다.
공장의 경쟁력은 더 이상 개별 하드웨어의 성능만으로 결정되지 않습니다. 생산 설비와 물류 로봇, 그리고 서로 다른 제조사의 다양한 자동화 설비들이 하나의 유기적인 시스템처럼 협업할 수 있어야 비로소 자율제조가 시작된다고 볼 수 있겠네요.
그럼 이 흐름을 어떻게 조율할까요?
사람이 수십 대의 로봇과 설비를 하나하나 지시하는 방식으로는 한계가 있습니다. 결국 필요한 것은 공장 전체의 흐름을 이해하고, 실시간으로 판단하며, 여러 제조사의 다양한 로봇과 설비를 하나의 시스템처럼 움직이게 만드는 `운영 체계`입니다.
그렇다면 이런 질문이 자연스럽게 이어집니다.
서로 다른 제조사의 로봇들은 정말 하나의 팀처럼 함께 움직일 수 있을까요?
다음 화에서는 바로 이 질문에 대한 이야기를 해보려고 합니다.
AI 기반 통합 오케스트레이션(Orchestration)이 이 문제들을 어떻게 해결하는지에 대해서 말이죠.
DAIM Focus